

PGT
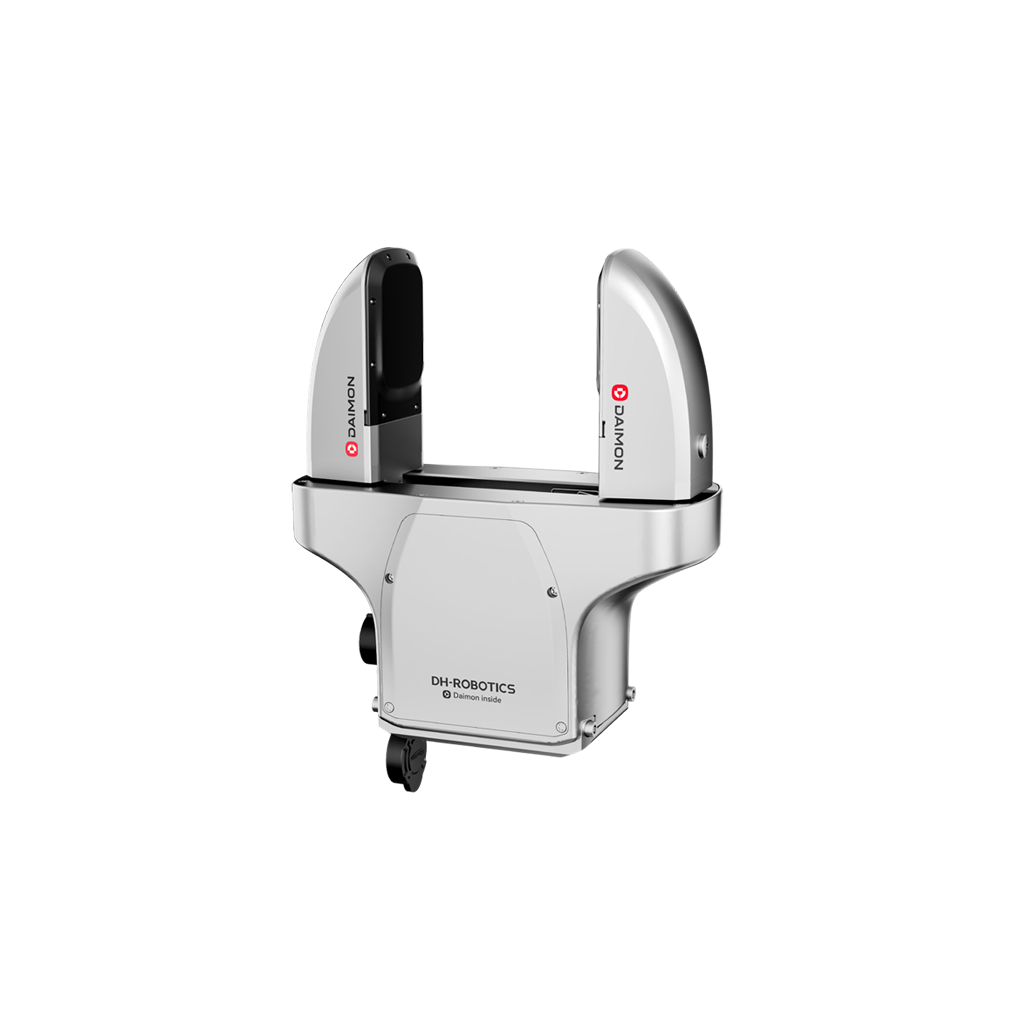
PGT vision-tactile electric gripper
Parallel gripper with a high-resolution vision-tactile sensor in each fingertip. 30–70 N gripping force, 1.5 kg payload, 110 mm stroke and ±0.02 mm repeatability on a rack-and-pinion drive with recirculating ball guide. The 640 × 480 tactile camera samples at 120 Hz across 110,592 sensing points. Modbus RTU, EtherCAT or CAN FD. For precision assembly and embodied-AI manipulation where the gripper has to feel what it holds.
Specifications
PGT- Gripping force
- 30 – 70 N
- Maximum recommended payload
- 1.5 kg
- Stroke
- 110 mm
- Position repeatability
- ± 0.02 mm
- Full-stroke open / close
- 0.59 s / 0.6 s
- Weight
- 870 g
- Dimensions
- 154 × 76 × 86 mm
- Drive
- Rack-and-pinion + recirculating ball guide
- Communication
- Modbus RTU (RS485) / EtherCAT / CAN FD
- Operating voltage
- 24 V / 48 V
- IP class
- IP40
- Tactile camera
- 640 × 480 at 120 Hz, 110,592 sensing points
- Sensing resolution
- 384 × 288
Model Variants
| Model | Gripping force | Maximum recommended payload | Stroke |
|---|---|---|---|
| PGT | 30 – 70 N | 1.5 kg | 110 mm |